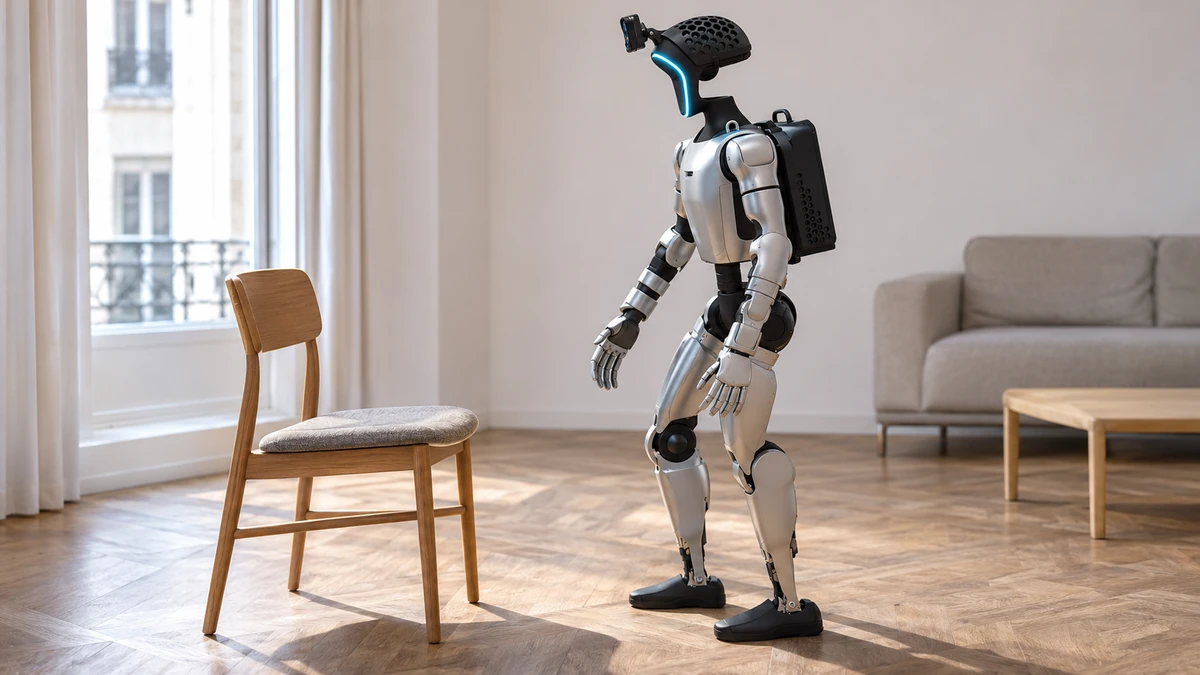
Entrer dans une pièce inconnue, trouver une chaise et s’y asseoir sans tomber : le défi paraît moins spectaculaire qu’un salto de robot. Il est pourtant bien plus proche d’un usage domestique. Des chercheurs d’Apple présentent HALO, un système testé sur un humanoïde Unitree G1 équipé d’un Mac mini, capable de choisir ses mouvements à partir de ce qu’il voit.
Le travail, déposé sur arXiv le 4 novembre, décrit une expérience de recherche. Il ne constitue pas l’annonce d’un robot Apple destiné à la vente. Son intérêt est ailleurs : apprendre dans des logements virtuels, puis réussir des tâches dans de vrais intérieurs qui n’ont pas été cartographiés pour lui.
Le robot regarde la pièce avant de décider comment bouger
La présentation du projet HALO montre plusieurs compétences : rejoindre un objet désigné, passer une porte entrouverte de côté, s’accroupir ou ramper sous une table, pousser une boîte et s’asseoir. Le système distingue trois niveaux de travail : comprendre la demande, préparer une trajectoire corporelle, puis commander les articulations.
Cette séparation est essentielle. Identifier une chaise n’indique pas encore comment y transférer son poids. À l’inverse, disposer d’un mouvement d’assise ne permet pas de le reproduire aveuglément si le meuble se trouve plus loin ou orienté autrement.
Le module de décision choisit une étape environ toutes les deux secondes. Le générateur prépare des mouvements sur cinq secondes, mais n’en engage d’abord qu’une courte partie, afin de pouvoir réagir. Le suivi des mouvements travaille à une fréquence bien supérieure : 50 fois par seconde. Le robot ne déroule donc pas simplement un film appris par cœur.
Un Mac mini dans le dos, et un apprentissage dans 1 000 maisons virtuelles
Les chercheurs ont ajouté au G1 une caméra sur la tête et un logement arrière pour un Mac mini M4 Pro doté de 64 Go de mémoire. Celui-ci traite la planification ; l’ordinateur embarqué du robot suit les mouvements et exploite notamment les informations de profondeur.
Avant les essais réels, l’apprentissage a utilisé des scènes générées par ordinateur. L’équipe a produit environ 300 heures de données dans 1 000 logements simulés. L’objectif est de varier les meubles, les placements et les points de vue sans demander à un opérateur humain de rejouer chaque situation.
Le fonctionnement de base peut rester embarqué, sans accès à Internet. Un recours facultatif à des modèles distants existe pour la planification, mais ce n’est pas une condition systématique de la démonstration.
91 % de réussite ne signifie pas qu’il peut tout faire dans une maison
Dans l’étude, les six tâches simples totalisent 360 essais répartis dans six environnements réels, avec une réussite moyenne de 91 %. Lorsqu’il faut enchaîner plusieurs actions, le résultat moyen descend à 70 %, sur un protocole plus limité à un seul environnement réel.
Une tâche peut réussir isolément puis compliquer la suivante : après être passé sous un meuble, le robot peut se retrouver orienté de telle manière que sa prochaine cible sorte de son champ de vision. C’est une limite très concrète pour un futur assistant : réussir chaque mouvement séparément ne garantit pas une mission complète.
Les auteurs soulignent aussi qu’ajouter une nouvelle compétence demande encore un travail humain de définition. La vision renseigne imparfaitement sur le contact avec un objet masqué. À l’image du robot du MIT qui utilise des images pour corriger sa mémoire, HALO explore une façon de mieux exploiter la vision. Il montre comment rendre un humanoïde plus adaptable ; il ne démontre pas encore qu’un robot peut être laissé seul pour accomplir toutes les tâches du quotidien.

Eric Thomas suit l’actualité de Windows, des logiciels, de la cybersécurité grand public et des outils web. Il s’intéresse aux mises à jour système, aux nouveautés informatiques et aux solutions pratiques qui améliorent l’expérience numérique au quotidien.